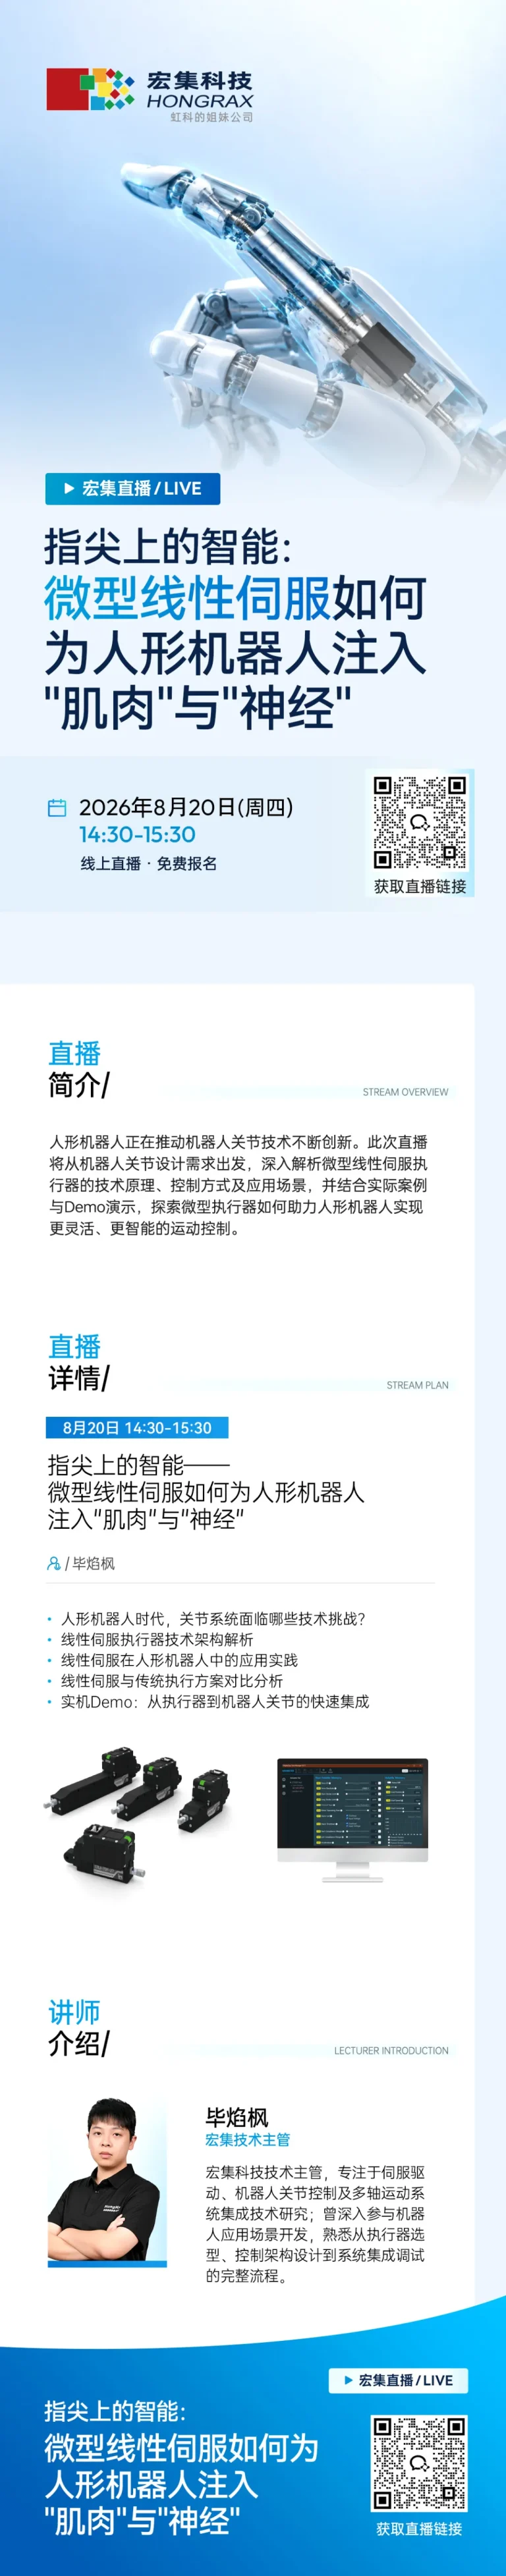
指尖上的智能:微型线性伺服如何为人形机器人注入“肌肉”与“神经” Post author:hkcloudclassroom Post published:2026年8月20日 Post category:宏集直播 Reading time:1 mins read 直播时间:2026/8/20——14:30-15:30 观看直播 概览 人形机器人的发展需要“更灵活、更精准、更具交互能力”作为支撑,而关节执行机构是其中不可忽视的一环。当机器人需要在有限空间内完成更多自由度的运动,同时兼顾位置控制、反馈与系统集成,传统执行方案还能满足需求吗?宏集将为大家带来一场围绕微型线性伺服与机器人关节运动控制的技术分享,从关节设计与控制需求出发,结合实际应用与实机Demo,一起看看微型线性伺服执行器如何应用于人形机器人及具身智能设备。 本场看点 人形机器人时代,关节系统面临哪些技术挑战?线性伺服执行器技术架构解析线性伺服在人形机器人中的应用实践线性伺服与传统执行方案对比分析实机Demo:从执行器到机器人关节的快速集成 本场看点 如果你正在从事人形机器人、灵巧手、运动控制、执行器或具身智能相关研发工作,这场直播或许能提供一些具体的技术思路。 观看直播 你可能也喜欢 海陆空无死角:破解物流运输“断连、毁货、盲配”三大致命困局 2026年8月20日 直播预告 | AI如何真正进入工业控制?工业视觉又将发生怎样的变化? 2026年10月12日 大型设备运输监测与风险管理:运输到交付的数据化实践 2026年8月20日