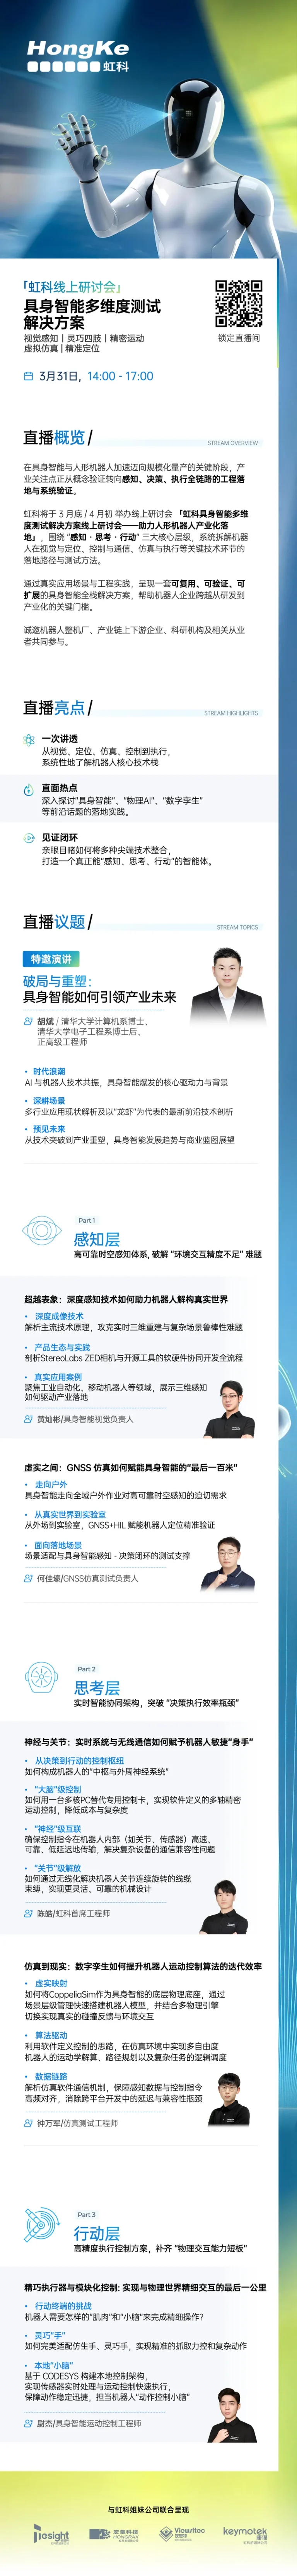
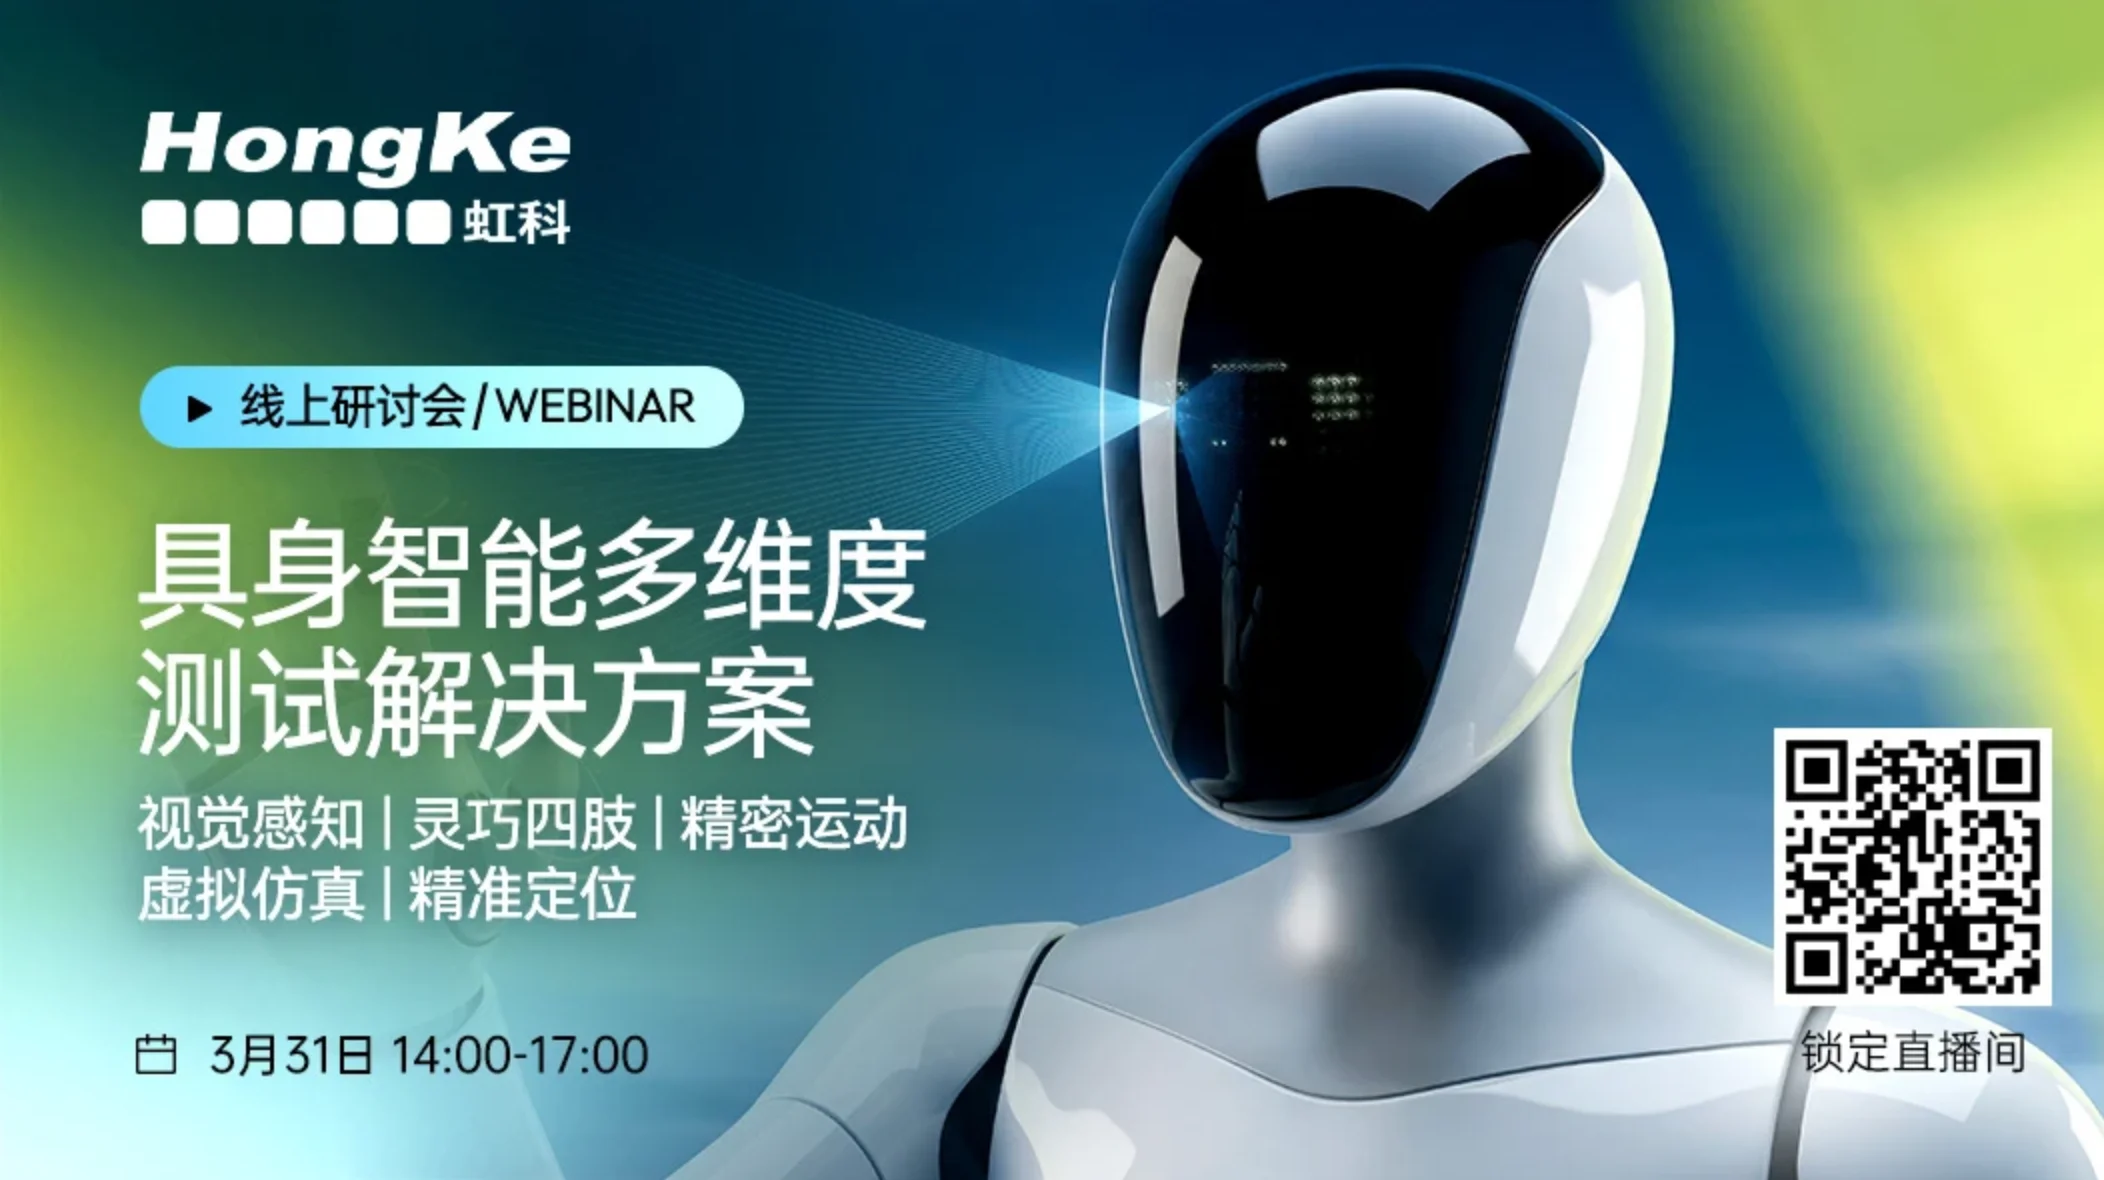
人形机器人量产关键期:虹科全栈方案如何破解核心痛点? Post author:hkcloudclassroom Post published:2026年8月20日 Post category:康谋直播 Reading time:2 mins read 直播时间:2026/3/31——14:00-17:00 观看直播 概览 在具身智能与人形机器人加速迈向规模化量产的关键阶段,产业关注点正从概念验证转向感知、决策、执行全链路的工程落地与系统验证。虹科线上研讨会【虹科具身智能多维度测试解决方案线上研讨会——助力人形机器人产业化落地】,围绕“感知·思考·行动”三大核心层级,系统拆解机器人在视觉与定位、控制与通信、仿真与执行等关键技术环节的落地路径与测试方法。通过真实应用场景与工程实践,呈现一套可复用、可验证、可拓展的具身智能全栈解决方案,帮助机器人企业跨越从研发到产业化的关键门槛。我们诚邀机器人整机厂、产业链上下游企业、科研机构及相关从业者共同参与。 本场看点 特邀演讲-演讲人:清华大学电子工程系博士后、正高级工程师——胡斌 破局与重塑:具身智能如何引领产业未来AI与机器人技术共振,具身智能爆发的核心驱动力与背景多行业应用现状解析及以“龙虾”为代表的最新前沿技术剖析从技术突破到产业重塑,具身智能发展趋势与商业蓝图展望 感知层-高可靠时空感知体系,破解“环境交互精度不足”难题 超越表象:深度感知技术如何助力机器人解构真实世界深度成像技术产品生态与实践真实应用案例 虚实之间:GNSS仿真如何赋能具身智能的“最后一百米”全域户外作业从真实世界到实验室面向落地场景 思考层-实时智能协同架构,突破“决策执行效率瓶颈” 神经与关节:实时系统与无线通信如何赋予机器人敏捷身手从决策到行动的控制枢纽“大脑”级控制“神经”级互联“关节”级解放 仿真到现实:数字孪生如何提升机器人运动控制算法的迭代效率虚实映射算法驱动数据链路 行动层-高精度执行控制方案,补齐“物理交互能力短板” 精巧执行器与模块化控制:实现与物理世界精细交互的最后一公里行动终端的挑战灵巧手本地“小脑”:基于CODESYS构建本地控制架构 观看直播 你可能也喜欢 汽车多总线数据采集与分析:方案搭建与应用 2026年8月20日 速通高阶智驾仿真测试——新一代智能驾驶仿真平台与应用! 2026年8月20日 从像素到世界:3DGS 与虚拟数据如何重塑 AI 仿真? 2026年8月20日